Einleitung & Setup
“Flugzeuge mit Mode-S-Transponder ohne Positionsmeldung lassen sich trotzdem orten, über Multilateration (MLAT). Mehrere Empfänger an bekannten Orten messen, wann dieselbe Antwort bei ihnen ankommt. Aus den Laufzeitunterschieden ergibt sich der Ort. Klassisch braucht es dafür vier Empfänger, Flightradar24 rechnet seit Januar 2025 unter geeigneten Bedingungen auch mit drei.”
Kann ich mit einer einzelnen Empfangsantenne ein Flugzeug orten, obwohl dessen Funksprüche keine Position enthalten?
Mein Ausgangspunkt war ein stationärer 1090-MHz-Empfänger in Mönchengladbach (rund 51,15° N, 6,36° E). Mit dem NATO-Flugplatz Geilenkirchen und dem Fliegerhorst Nörvenich liegen zwei Militärflugplätze mit eigenen Radaranlagen in unmittelbarer Nachbarschaft. Dazu kommen die Großflughäfen Düsseldorf und Köln/Bonn samt dem militärischen Teil Köln-Wahn sowie mehrere stark beflogene zivile Luftstraßen über dem Niederrhein. Am Himmel herrscht hier entsprechend viel Betrieb: ideale Bedingungen, um genug Referenzverkehr für die Kalibrierung und gleichzeitig Maschinen ohne eigene Positionsmeldung aufzuzeichnen.
Viele Flugzeuge übertragen ihre Position eigenständig über ADS-B im Nachrichtenformat DF17 auf 1090 MHz. Nach dem Dekodieren der Rohdatenpakete stehen damit neben der eindeutigen 24-Bit-ICAO-Adresse, die jedem Flugzeug fest zugewiesen ist1, direkt die Koordinaten zur Verfügung. Militärflugzeuge lassen diese DF17-Positionsmeldungen dagegen meist weg2. Ihre Mode-S-Transponder senden aber weiterhin andere Downlink-Formate auf 1090 MHz, darunter DF11-Antworten auf All-Call-Abfragen sowie die barometrische Druckhöhe in Formaten wie DF4 oder DF20.
Diese DF11-Antworten werden durch rotierende Sekundärradare am Boden ausgelöst, die den Luftraum auf 1030 MHz abfragen. Die Transponder antworten darauf auf 1090 MHz und überlagern die 24 Prüfbits der DF11-Nachricht mit der Kennung des abfragenden Radars (unaufgeforderte DF11-Acquisition-Squitter mit Kennung 0 ignoriert die Auswertung). Ein solcher diskreter Interrogator Code (IC) wird Bodenstationen zugewiesen, um den Betrieb überlappender Abdeckungsbereiche zu ermöglichen3. Da die 24-Bit-Adresse des Flugzeugs im selben Paket im Klartext steht, lässt sich dieser Interrogator-Code direkt aus der Prüfsumme zurückrechnen. Im weiteren Verlauf tauchen solche Kennungen beispielsweise als SI 10 oder SI 44 auf.
Das Messprinzip ähnelt einem Leuchtturm. Wenn sich dessen Lichtkegel mit konstanter Drehzahl bewegt, verrät der Zeitpunkt, zu dem man den gebündelten Strahl sieht, in welche Himmelsrichtung er gerade gerichtet ist. Bei einer rotierenden Radar-Bodenstation übernimmt die kurze Serie von DF11-Antworten beim Überstreichen des Flugzeugs dieselbe Rolle und liefert eine Peillinie vom bekannten Standort der Bodenstation zum Ziel. Schneiden sich solche Peillinien von mindestens zwei verschiedenen Bodenstationen, lässt sich daraus die Position des Flugzeugs berechnen.
Dafür müssen die Standorte, Drehzahlen und Nullwinkel der Bodenradare allerdings erst einmal bekannt sein. Im ersten Schritt habe ich die Radarstationen deshalb mithilfe der bekannten DF17-Positionsmeldungen ziviler Flugzeuge selbst vermessen und sie anschließend als feste Peilpunkte genutzt. Mein Empfänger zeichnet dazu sämtliche 1090-MHz-Pakete samt Empfangszeitstempel auf. Im Gegensatz zur klassischen Multilateration (MLAT), bei der mehrere räumlich getrennte Empfänger dasselbe Signal auffangen und dessen Laufzeitunterschiede auswerten4, kommt dieses Verfahren mit einer einzigen Empfangsantenne aus und nutzt stattdessen die Drehbewegung mehrerer Bodenradare.
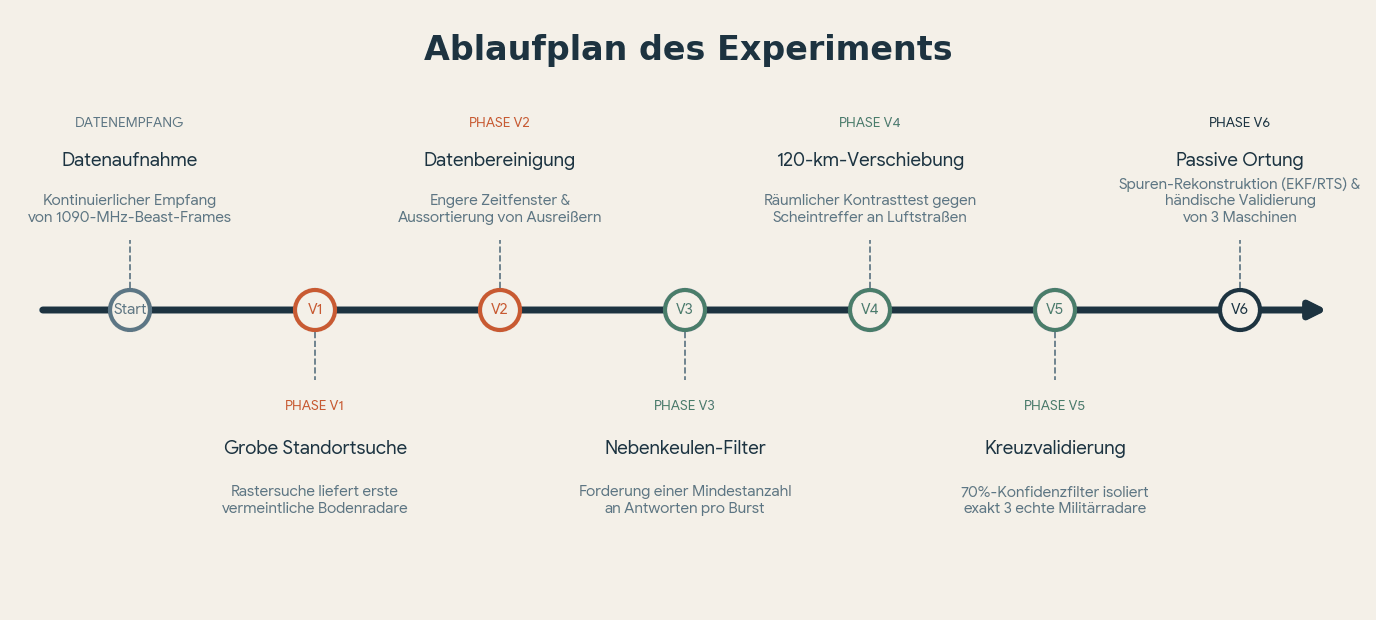
Abbildung 1: Ablaufplan des Experiments. Der Prozess startet mit der kontinuierlichen Datenaufnahme (1090 MHz) und führt über schrittweise verfeinerte Filterungen (V1 bis V5) bis zur passiven Spuren-Rekonstruktion in V6.
Kapitel 1: Bodenradare vermessen (V1 und V2)
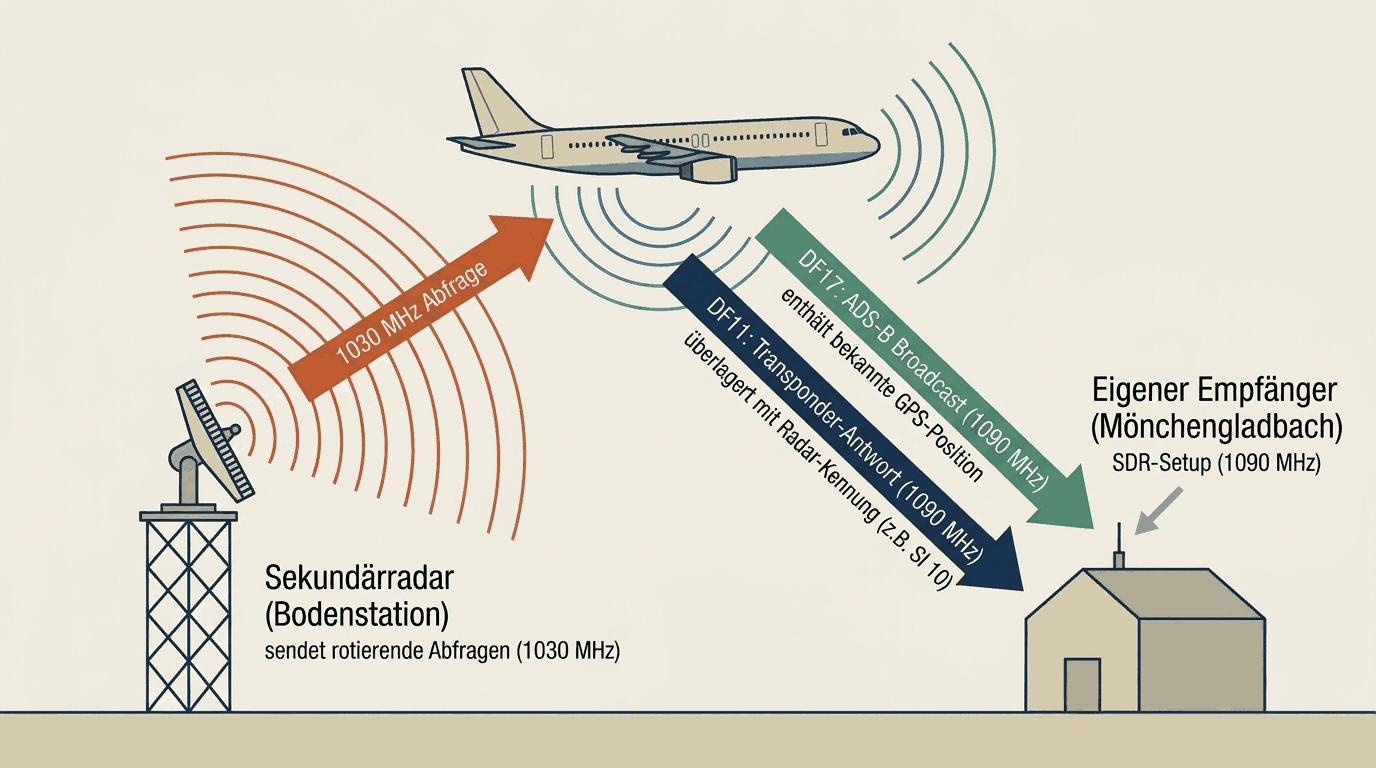
Abbildung 2: Funktionsprinzip der passiven Radar-Triangulation. Der SDR-Empfänger in Mönchengladbach fängt die auf 1090 MHz vom Flugzeug gesendeten Antworten (DF11 und DF17) passiv ab, die durch die 1030-MHz-Abfragen des rotierenden Sekundärradars ausgelöst werden.
Um die umliegenden Bodenradare zu lokalisieren, habe ich zunächst rund 43 Stunden an 1090-MHz-Rohdaten für die erste Kalibrierung ausgewertet (die Aufzeichnung läuft inzwischen seit über 53 Stunden weiter). Für den Großteil der aufgezeichneten Flugzeuge lagen sowohl ihre DF17-Positionsmeldungen als auch ihre DF11-Antworten auf Radarabfragen vor. Damit war zu vielen Zeitpunkten bekannt, wo sich ein Flugzeug befand und welcher Interrogator-Code es gerade abgefragt hatte. Aus dieser Kombination lassen sich der Standort, die Umlaufzeit und der Nullwinkel der jeweiligen Radarantenne bestimmen.
Datenbasis der Aufzeichnung (Stand: 16. November 2026, 19:24 UTC)
- Zeitraum: 53 Stunden und 44 Minuten seit dem 14. November
- Erfasste
DF11-Antworten: 55.483.809 Pakete (verteilt auf 55 abgeschlossene SQLite-Segmente mit insgesamt 8,25 GB)- Beast-Rohdaten: 2,87 GB (
1090-MHz-Rohpakete samt hochauflösender Empfangszeitstempel)- Datenrate: durchschnittlich rund 154 MB SQLite-Daten und 53 MB Beast-Rohdaten pro Stunde
Bevor die eigentliche Standortsuche startete, habe ich direkt aufeinanderfolgende DF11-Antworten desselben Flugzeugs zu kurzen Gruppen zusammengefasst, den sogenannten Bursts. Wenn der Radarstrahl über eine Maschine hinwegstreicht, löst er innerhalb weniger Millisekunden oft mehrere Antworten hintereinander aus. Ein Burst fasst genau diesen einen Antennendurchgang zusammen, damit er nicht mehrfach gezählt wird.
Für die Lokalisierung wertete ein Python-Skript anschließend ein geographisches Raster möglicher Radarstandorte aus. Für jeden Punkt auf diesem Raster berechnete es den Winkel zwischen dem angenommenen Standort und der bekannten Flugzeugposition. Stimmten diese Peilwinkel über den Aufzeichnungszeitraum mit einer gleichmäßigen Drehung überein, kam der Punkt als Standort infrage. Gleichzeitig ließen sich daraus die Umlaufzeit der Antenne und ihr Nullwinkel bestimmen.
Wie schnell dreht sich ein Bodenradar, und wie weit reicht es?
Die im Experiment erfassten Radarantennen laufen mit exakt 12 Umdrehungen pro Minute, benötigen also 5,00 Sekunden pro Umlauf. Die Reichweite hängt bei 1030/1090 MHz fast ausschließlich von der Sichtlinie und der Erdkrümmung ab. Ein Flugzeug in 10.000 Metern Höhe liegt noch in über 350 Kilometern Entfernung über dem Radiohorizont, weshalb mein einzelner Empfänger am Niederrhein problemlos auch Maschinen über der Nordsee erfasst, die vom rund 240 Kilometer entfernten Radar in Leeuwarden abgefragt werden.
Der erste Lauf (V15) lieferte bereits brauchbare Startwerte. Er reagierte aber noch zu empfindlich, wenn zwischen der letzten DF17-Positionsmeldung und dem DF11-Burst zu viel Zeit verging. Im Reiseflug legt eine Maschine rund 250 Meter pro Sekunde zurück und ist schon nach wenigen Sekunden hunderte Meter weiter. Der berechnete Peilwinkel passte dann nicht mehr zur tatsächlichen Antennenstellung im Moment des Bursts.
Für V26 habe ich deshalb die Datenbasis vergrößert und das zulässige Zeitfenster zwischen Positionsmeldung und Radarantwort deutlich enger gefasst. Verbleibende Ausreißer wurden über ihre Winkelstreuung aussortiert. Damit stabilisierte sich die Kalibrierung so weit, dass die berechneten Koordinaten direkt auf den realen Radarstandorten landeten, darunter Geilenkirchen (SI 10), Nörvenich (SI 44) und Leeuwarden (SI 8).
Neben den echten Standorten erzeugte die Rastersuche zunächst aber auch zahlreiche Scheintreffer. Bewegen sich viele Flugzeuge entlang derselben Luftstraße, bleibt die Suche leicht an einem falschen Punkt hängen, der zufällig gut zu diesem Verkehrskorridor passt. Im Code lief dieses Problem unter Corridor Snapping. Dazu kamen einzelne Bitfehler beim 1090-MHz-Empfang, die die Prüfsumme der DF11-Pakete verfälschten. Ein starkes Radarsignal tauchte dadurch zusätzlich als schwache Kopie unter einem anderen Interrogator-Code auf. Andere Codegruppen lieferten wiederum widersprüchliche Drehbewegungen und erzeugten dadurch mehrere konkurrierende Kandidaten.
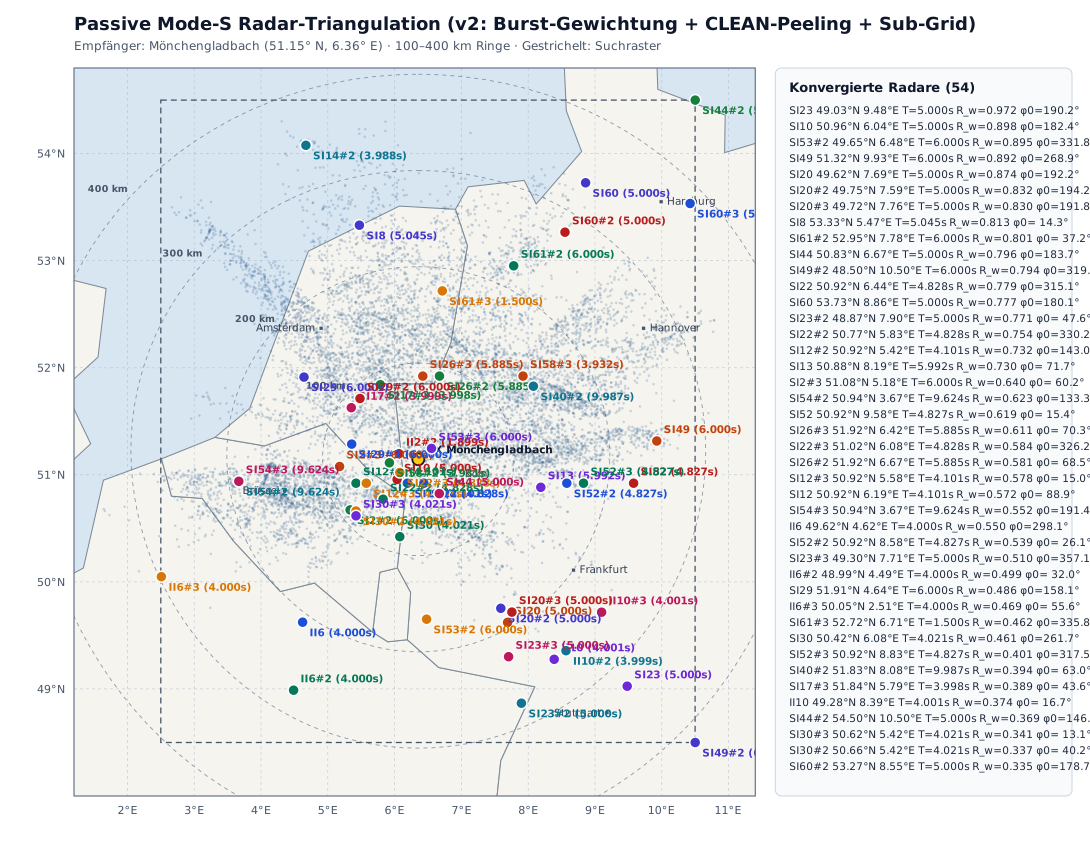
Abbildung 3: Zwischenstand der Kalibrierung in V2. Der Algorithmus konvergierte bei 54 vermeintlichen Radarstandorten, rastete jedoch häufig fehlerhaft auf die Geometrie viel beflogener Luftstraßen ein (Corridor Snapping).
Kapitel 2: Signalforensik und Kalibrierung der Bodenradare (V3-V5)
Um die Scheintreffer auszusortieren, verlangte das Skript ab V37 zunächst eine Mindestanzahl von Antworten pro Burst. Neben dem gebündelten Hauptstrahl besitzen Radarantennen schwächere seitliche Strahlungsbereiche, die sogenannten Nebenkeulen. Auch sie können Transponderantworten auslösen. Solche einzelnen Treffer verfälschen jedoch die aus der Empfangszeit abgeleitete Peilrichtung. Ein Burst musste nun aus mehreren Antworten bestehen, um flüchtige Nebenkeulen-Ereignisse systematisch zu unterdrücken.
Ein früher Kontrasttest war in V3 noch zu streng und verwarf auch brauchbare Fernbereichssignale. In V4 habe ich das Verfahren deshalb angepasst. Das Skript verschob den berechneten Radarstandort nun probeweise um 120 Kilometer in acht verschiedene Himmelsrichtungen. Bei einem echten Standort verschlechterte sich die mathematische Güte der Lösung dadurch drastisch, weshalb für V4 auch keine Testergebnisse vorliegen.
Der wichtigste Schritt folgte in V58 durch die strikte Trennung von Such- und Bewertungsdaten. Ein Standort wurde mit einem Teil der Aufzeichnung bestimmt und anschließend an zurückgehaltenen Datenblöcken validiert. In diese Bewertung flossen alle räumlich passenden Beobachtungen ein, einschließlich möglicher Ausreißer. Ein abschließender Konfidenzfilter verwarf danach alle Kandidaten, die keinen Qualitätswert von mindestens 70 Prozent erreichten.
Insgesamt stehen Bodenstationen 16 Interrogator Identifier Codes (II-Codes) und 63 Surveillance Identifier Codes (SI-Codes) zur Verfügung9. Hat ein Radar ein Flugzeug erfasst, kann es den Transponder anweisen, für 18 Sekunden nicht mehr auf All-Call-Abfragen mit diesem Code zu antworten (Lockout)10. Ein Transponder kann dabei für bis zu 79 verschiedene Interrogator Codes gleichzeitig gesperrt werden11.
Von den anfangs zahlreichen Signalquellen überstanden nur drei stabile Kandidaten diese Vorgaben. Sie lagen in der Nähe von Geilenkirchen, Nörvenich und im Raum Leeuwarden.
| Zuordnung | Code | Berechneter Standort | Radar-Umlaufzeit | Drehzahl | Phasenabweichung in der Validierung |
|---|---|---|---|---|---|
| Geilenkirchen (ETNG) | SI 10 | 50,9512° N, 6,0274° E | 5,00000 s | 12,00 U/min | 0,14° |
| Nörvenich (ETNN) | SI 44 | 50,8250° N, 6,6676° E | 5,00000 s | 12,00 U/min | 0,12° |
| Leeuwarden (EHLW) | SI 8 | 53,2588° N, 5,5098° E | 5,04527 s | 11,89 U/min | 0,47° |
Die letzte Spalte zeigt, wie exakt sich der mittlere Nullwinkel in der unabhängigen zweiten Datenhälfte wiederfinden ließ. Die tatsächliche Streuung einzelner Peilungen habe ich anschließend separat bestimmt.
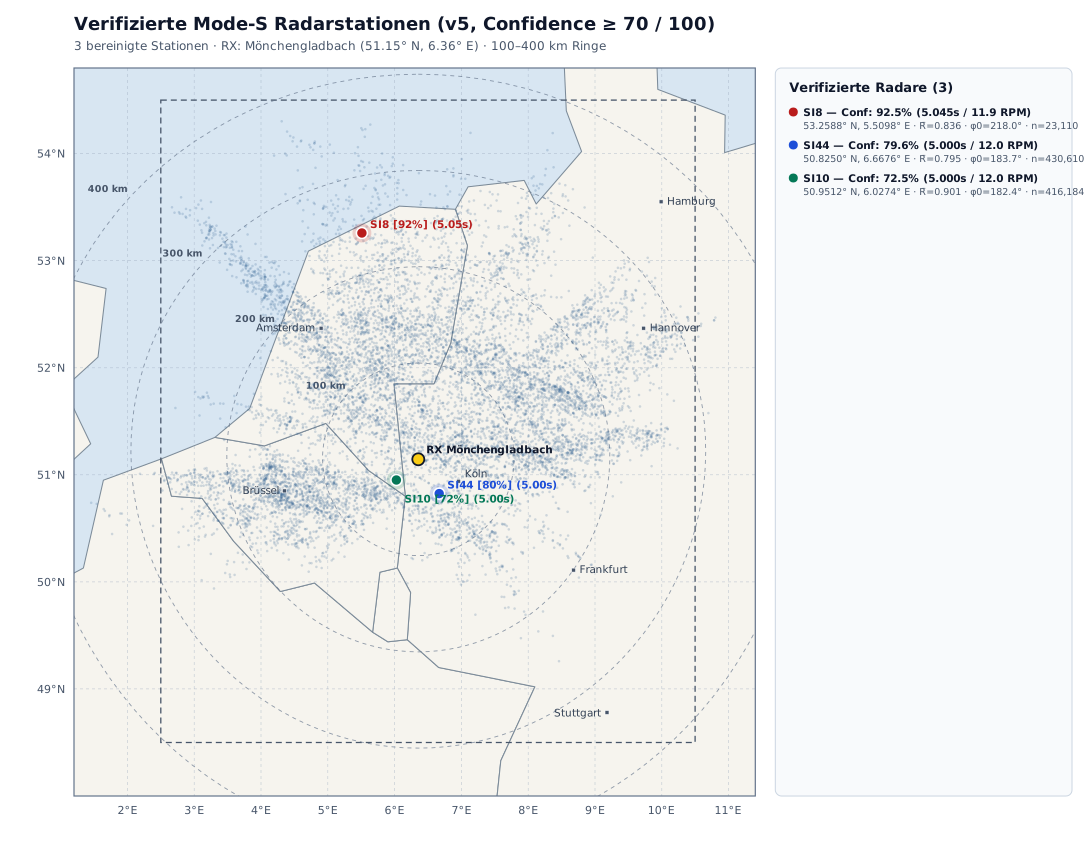
Abbildung 4: Das finale Ergebnis der Kalibrierung in V5. Nach der strikten Trennung von Such- und Bewertungsdaten sowie einem 70-Prozent-Konfidenzfilter blieben exakt die drei echten Militärradare übrig.
Warum nur drei Bodenradare? Wo sind Düsseldorf und Köln-Wahn?
Zivile Anlagen wie in Düsseldorf (EDDL) oder Köln-Wahn (EDDK) sind im Verbund der Flugsicherung vernetzt und können als Cluster betrieben werden, das einen einzigen gemeinsamen Interrogator Code nutzt12. Eine zentrale Surveillance Co-ordination Function (SCF) koordiniert dabei die Lockout- und Überwachungszustände zwischen den Stationen13, 14. Sie erzeugen dadurch kein durchgehendes, rotierendes Sendemuster mehr. Die drei gefundenen Militärradare arbeiten dagegen unabhängig und feuern kontinuierliche All-Call-Abfragen ab, auf die der Algorithmus sauber einrasten kann.
Stimmen die Koordinaten?
Nicht auf den Meter genau, aber die Zuordnung ist recht eindeutig:
- Geilenkirchen (ETNG,
SI 10): Abweichung ca. 1,3 km15- Nörvenich (ETNN,
SI 44): Abweichung ca. 0,8 km16- Leeuwarden (EHLW,
SI 8): Abweichung ca. 16,5 km17Da die exakten Standortdaten militärischer Radaranlagen nicht öffentlich sind, dienen vergleichbare, inzwischen stillgelegte NATO- und ehemalige RAF-Fliegerhorste am Niederrhein (wie ETUR in Brüggen oder EDUW in Wildenrath) als bauliche Referenz für die typische Position der Radome. Die größere Abweichung bei Leeuwarden erklärt sich vermutlich durch die Entfernung von rund 240 Kilometern zum Empfänger und die deutlich geringere Stichprobengröße (rund 23.100 verwertbare Bursts gegenüber jeweils über 416.000 bei Geilenkirchen und Nörvenich).
Kapitel 3: Passive Ortung ohne GPS (V6)
Nachdem die Radarstandorte feststanden, ließ sich die Rechnung umkehren. Aus dem empfangenen Interrogator-Code und der exakten Empfangszeit eines Bursts ergibt sich eine Peillinie vom Radar zum Flugzeug. Zwei Peilungen unterschiedlicher Radare liefern einen Schnittpunkt und damit eine erste Position. Da die Radarantennen das Flugzeug jedoch zeitversetzt nacheinander erfassen, bewegt sich die Maschine zwischen den Messungen weiter.
Die Auswertung in V618 verwendet deshalb einen Extended Kalman Filter (EKF). Der Filter schätzt kontinuierlich Position, Geschwindigkeit und Höhe. Zwischen zwei Peilungen schreibt er die angenommene Bewegung fort und gleicht diese Vorhersage bei der nächsten Beobachtung mit der tatsächlichen Messung ab. Stark abweichende Treffer fallen dabei heraus. Die barometrische Druckhöhe liefert der Transponder direkt mit. Weitere Antworten übertragen je nach Flugzeugtyp auch die wahre Fluggeschwindigkeit. Nach dem EKF läuft ein RTS-Smoother rückwärts durch die berechnete Spur. Er nutzt spätere Beobachtungen, um frühere Punkte des vorwärts geschätzten Verlaufs nachträglich zu glätten.
Für einen automatisierten Blindvergleich habe ich 150 Flugzeuge mit bekannten ADS-B-Positionen ausgewählt und ihre wahren Koordinaten vor dem Filter verborgen. Ein separater Trainingssatz von 30 Flugzeugen diente vorab dazu, die Winkelstreuung der drei Radare zu bestimmen. Die fertig berechneten Spuren wurden danach mit den echten Positionen verglichen.
Der V6-Lauf verarbeitete 51 abgeschlossene Archivsegmente (Stand 14:00 UTC) und erzeugte für die 150 Vergleichsflugzeuge insgesamt 425.091 Messpunkte:
| Kennzahl | Abweichung in V6 |
|---|---|
| Median | 7,63 km |
| Mittelwert | 14,55 km |
| P90 | 27,48 km |
| RMSE | 34,39 km |
Zusätzlich rekonstruierte das Skript für 38 von 76 erfassten Flugzeugen komplett ohne eigene Positionsmeldungen plausible Flugbahnen. Als Kandidaten galten nur Maschinen ohne DF17-Positionsmeldungen, die mindestens sechs Bursts von zwei verschiedenen Radaren aufwiesen. Die übrigen 38 Kandidaten schieden im Filter aus, weil ihre Peilungen zeitlich zu weit auseinanderlagen (über 15 Sekunden für die Initialisierung oder Lücken von mehr als zwei Minuten), die Schnittgeometrie zu flach war oder nach der Ausreißerbereinigung weniger als sechs gültige Updates übrig blieben.
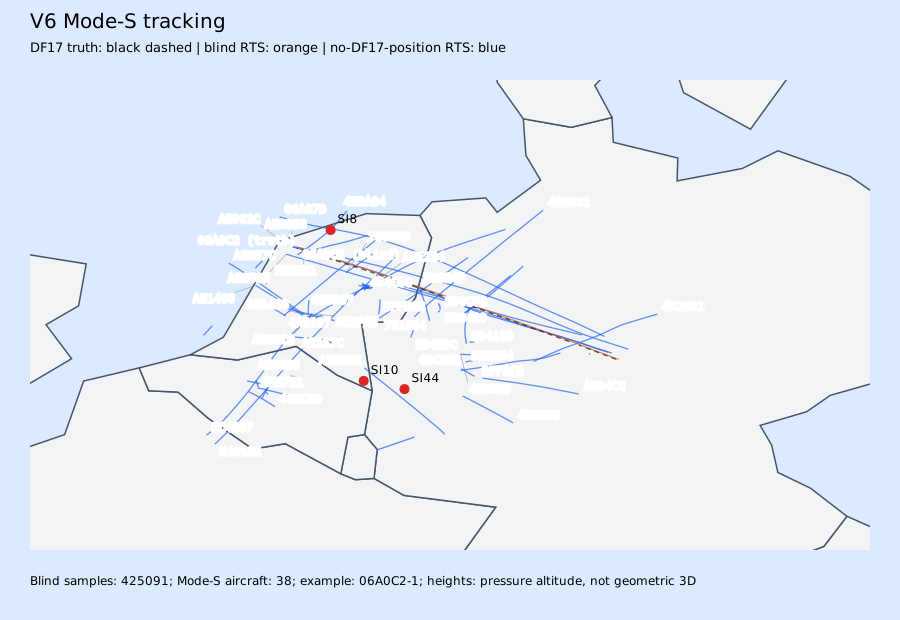
Abbildung 5: Passive Ortung in V6. Blau zeigt die rein passiv rekonstruierten Spuren der Flugzeuge ohne eigene Positionsmeldungen. Für einen Vergleichsflug sind die echte Route (schwarz gestrichelt) und die blind berechnete Route (orange) zur Kontrolle gemeinsam eingezeichnet.
Die großen Positionsausreißer haben eine simple geometrische Ursache. Geilenkirchen und Nörvenich liegen nur rund 47 Kilometer voneinander entfernt. Bei Flugzeugen in großer Entfernung verlaufen beide Peillinien nahezu parallel. Bereits ein minimaler Winkelfehler verschiebt den berechneten Schnittpunkt dann um etliche Kilometer. Bei Leeuwarden (SI 8) kam eine generelle Winkelstreuung von rund 9,78° hinzu, primär verursacht durch verbleibende Nebenkeulen-Treffer.
Weitere Experimente mit strengeren Filtergrenzen und engeren Bewegungsmodellen verbesserten einzelne Kennzahlen nur noch marginal. Die robustesten Gesamtergebnisse lieferte V6. Auf diesen Spuren beruht auch die folgende händische Validierung.
Kapitel 4: Händische Validierung gegen externe Tracking-Dienste
Für die rein passiv georteten Mode-S-Spuren existierten in meinen Aufzeichnungen naturgemäß keine GPS-Vergleichsdaten. Um die berechneten Flugbahnen dennoch auf Plausibilität zu prüfen, habe ich drei markante Spuren manuell mit den historischen MLAT-Daten externer Tracking-Dienste wie ADS-B Exchange und AirNav Radar abgeglichen. Die Zuordnung erfolgte über die mitgesendete 24-Bit-ICAO-Adresse.
Lockheed C-5M Super Galaxy (AE0582)
Ein Beispiel war eine Lockheed C-5M Super Galaxy der US Air Force (Kennung AE0582, Rufzeichen RCH5001), die auf dem Weg von der Türkei nach Norfolk (Virginia) von Nordhessen bis an die niederländische Nordseeküste flog19. Die Rekonstruktion stützte sich auf 396 Radar-Updates der Stationen in Geilenkirchen und Nörvenich20. Im Abgleich mit der externen MLAT-Referenzspur lag die Abweichung je nach Streckenabschnitt zwischen 1,3 und 7,1 Kilometern.
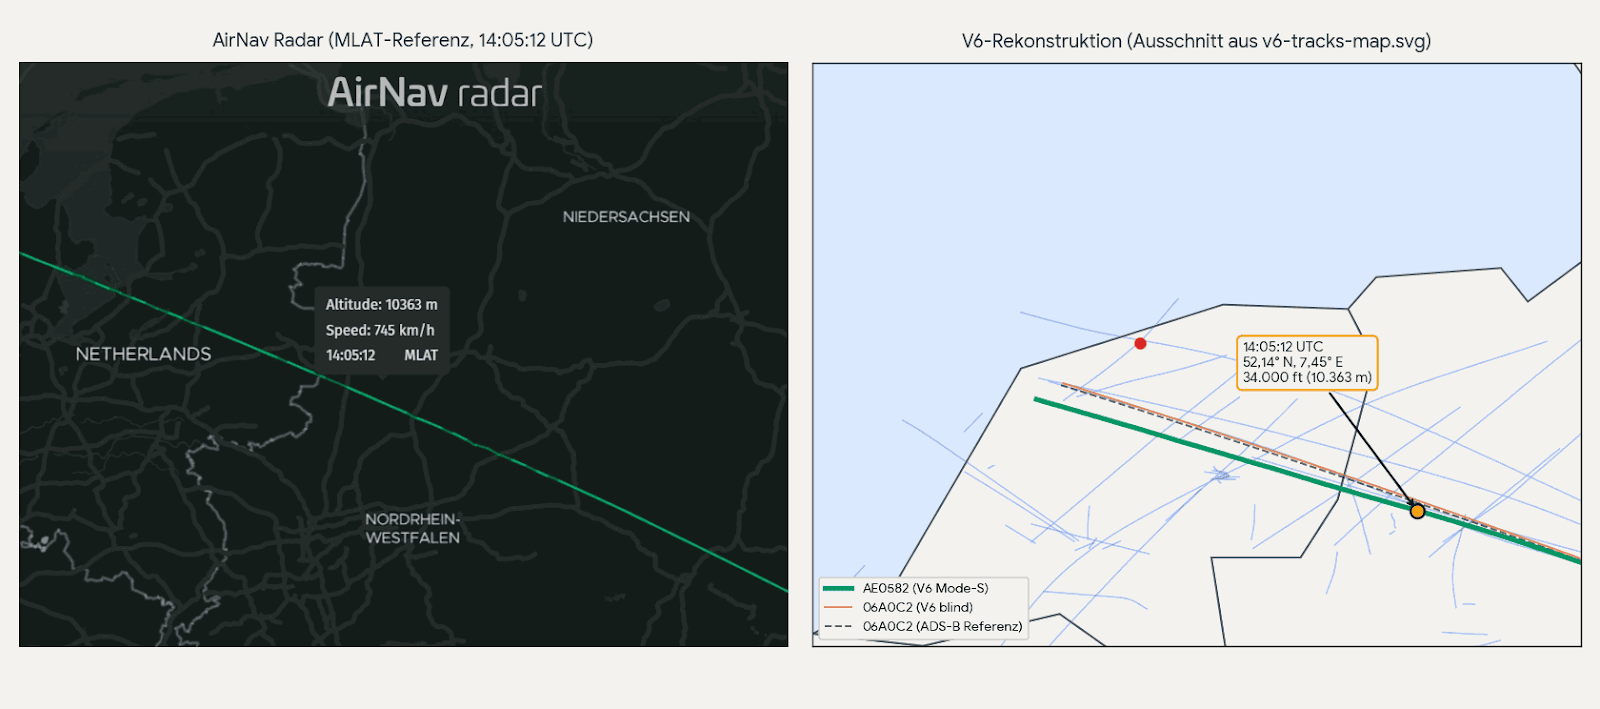
Abbildung 6: Visueller Abgleich der Flugspur von AE0582 (RCH5001) am 15. November 2026 gegen die MLAT-Referenz von AirNav Radar (links) und die rein passive V6-Rekonstruktion (rechts). Zur Zeitmarke 14:05:12 UTC stimmen Flugkorridor, Kurs über Grund und die barometrische Druckhöhe von 10.363 m (34.000 ft) exakt überein, während die Position aufgrund der spitzen Peilgeometrie aus Geilenkirchen und Nörvenich einen Längsversatz entlang der Flugroute aufweist.
icao24,utc,lat,lon,alt_ft,speed_kt,track_deg,pos_sigma_km,n_updates,radars
[..]
AE0582,2026-11-15T14:05:11.658+00:00,52.1367579,7.4530317,34000.0,437.242,294.482,2.609,179,SI10;SI44
AE0582,2026-11-15T14:05:12.721+00:00,52.137648,7.4498539,34000.0,437.095,294.467,2.608,180,SI10;SI44
AE0582,2026-11-15T14:05:12.970+00:00,52.1378559,7.4491113,34000.0,437.062,294.464,2.608,181,SI10;SI44
AE0582,2026-11-15T14:05:13.699+00:00,52.1384663,7.4469304,34000.0,436.963,294.454,2.607,181,SI10;SI44
AE0582,2026-11-15T14:05:16.137+00:00,52.1405033,7.4396446,34000.0,436.642,294.42,2.606,181,SI10;SI44
AE0582,2026-11-15T14:05:18.371+00:00,52.1423659,7.4329729,34000.0,436.359,294.39,2.604,181,SI10;SI44
AE0582,2026-11-15T14:05:21.169+00:00,52.1446944,7.4246189,34000.0,436.021,294.354,2.602,181,SI10;SI44
AE0582,2026-11-15T14:05:22.723+00:00,52.1459851,7.419982,34000.0,435.841,294.335,2.601,182,SI10;SI44
[..]
(Vollständiges V6-Ergebnis: v6-mode-s-tracks.csv ab Zeile 11810)
Die ersten beiden Datenzeilen rahmen den Vergleichspunkt 14:05:12 UTC ein und weisen die konstante barometrische Druckhöhe von 34000.0 Fuß (10.363 Meter) aus. In der Spalte n_updates steigt der Zähler für akzeptierte Radarpeilungen um 14:05:12.721 und 14:05:12.970 innerhalb von 249 Millisekunden von 179 auf 180 und 181, weil die Radarstrahlen aus Geilenkirchen (SI10) und Nörvenich (SI44) die Maschine kurz nacheinander überstreichen. In den folgenden vier Zeilen bleibt n_updates bei 181, während der Filter den Zustand zwischen den Antennenumläufen über Höhen- und Geschwindigkeits-Updates (DF4/DF20 und BDS 5,0) fortschreibt, bis exakt zwei Radar-Umläufe (10,00 Sekunden) nach Update 180 bei 14:05:22.723 die nächste Peilung (182) eintrifft.
Boeing C-17A Globemaster III (AE1234)
Ein zweiter Testflug, eine Boeing C-17A (AE123421, Rufzeichen RCH343) auf der Route von Litauen nach Großbritannien, zeigte auf Höhe von Paderborn einen horizontalen Versatz von 11,4 Kilometern zur Referenzposition22. Angesichts der Distanz von über 180 Kilometern zum maßgeblichen Radar in Geilenkirchen liegt das im erwartbaren Fehlerbereich der ungünstigen Peilgeometrie auf diese Entfernung. Die aus den Antworten übernommene barometrische Druckhöhe stimmte dabei exakt mit den Daten der Netzwerke überein.
Airbus A350-900 (781684)
Auch bei zivilen Überflügen wie einem Airbus A350 von China Eastern Airlines (78168423) bestätigte sich das Bild24. Das Skript rekonstruierte anhand von 193 Radar-Updates sauber den tatsächlichen Verlauf des Südwest-Transitkorridors über dem Emsland und Münsterland. Die passiv ermittelten Spuren spiegeln die realen Flugpfade damit konsistent wider, auch wenn sie im Fernbereich der Peilung systembedingt um einige Kilometer streuen.
Fazit
Das Experiment zeigt, dass sich mit einer einzigen 1090-MHz-Antenne Flugbahnen ohne übermittelte GPS-Koordinaten passiv rekonstruieren lassen. Die bekannten ADS-B-Positionen des Zivilverkehrs erfüllten dabei einen doppelten Zweck. Zunächst dienten sie als Kalibrierungsreferenz für die Bodenradare, am Ende als unabhängiger Maßstab für den Blindvergleich. V6 lieferte Spuren für 38 von 76 untersuchten Mode-S-Kandidaten und erreichte dabei einen Medianfehler von 7,63 Kilometern.
Auch die Rechenleistung skaliert gut. Die komplette Offline-Auswertung der 51 Archivsegmente dauerte auf einer Debian-VM mit 56 Workern rund fünf Minuten. Das umfasst sowohl die Vorwärtsschätzung durch den Kalman-Filter als auch die anschließende rückwärtige Glättung der Flugspuren.
Potenzial für weitere Verbesserungen liegt in der Signalverarbeitung und im Umgang mit ungünstiger Peilgeometrie. Eine genauere Erkennung der Antennendurchgänge könnte die Ortung präzisieren. Ein nächstes Experiment wäre zudem, die benötigte Aufzeichnungsdauer zu verkürzen. Schätzungsweise könnten 24 Stunden zur Kalibrierung der Bodenradare und 15 Minuten zur Rekonstruktion einer Flugspur ausreichen. Das bleibt zu überprüfen.
Weitere Punkte auf meiner Ideen-Liste:
- DF4/DF20-Antworten tragen keinen Interrogator-Code, folgen aber dem Umlauftakt des abfragenden Radars. Über ihre Periodizität und Phase ließen sich auch zivile Anlagen wie Düsseldorf oder Köln/Bonn als Peilquellen erschließen und die Schnittgeometrie deutlich verbessern.
- 1030 MHz mitschneiden. Ein zweiter Empfänger für die Abfragen des Bodenradars würde Drehzahl und Nullwinkel direkt liefern. Über die Laufzeit zwischen Abfrage und Antwort wäre zudem eine Ortung mit nur einem Radar möglich.
Einordnung und Zweck
Dieses Experiment ist eine technische Machbarkeitsstudie und ausschließlich für Forschungs-, Schulungs- und Demonstrationszwecke mit dem Anspruch hoher Transparenz gedacht. Es zeigt, wie sich Peilung, Kalibrierung und Zustandsschätzung auf reale 1090-MHz-Daten anwenden lassen. Es ist keine fertige Blaupause für eine out-of-the-box Triangulationslösung.
Alle verwendeten Bausteine sind bekannt und öffentlich dokumentiert, darunter die Rekonstruktion des Interrogator-Codes aus der DF11-Prüfsumme, die Peilung über die Scan-Phase rotierender Sekundärradare sowie Kalman-Filter und RTS-Smoother. Neu ist lediglich die Kombination aller in Kombination verwendeten Werkzeuge mit einem einzelnen Empfänger. Mit einem Medianfehler von rund 7,6 Kilometern eignet sich das Ergebnis weder für ein Lagebild noch für sonstige operative Zwecke.
Dieses Projekt steht unter folgenden Lizenzen:
- Quellcode: PolyForm Noncommercial License 1.0.0
- Test-/Ergebnisdaten, einschließlich dieses Artikels: CC BY-NC 4.0
Ressourcen
Die in diesem Artikel beschriebenen Skripte und Testergebnisse zur passiven Radar-Triangulation und zum Tracking sind auf GitHub:
Repository: https://github.com/davidkirberich/mode-s-radar-triangulation
Quellen
- EUROCONTROL: Principles of Mode S Operation and Interrogator Codes. Edition 2.3 (2003), S. 1.
- Europäische Kommission: Durchführungsverordnung (EU) Nr. 1207/2011, Erwägungsgrund 14 sowie Art. 2 Abs. 2 und Art. 8 (Ausnahme militärischer Einsätze und Übungen vom Geltungsbereich sowie Beschränkung der ADS-B-Out-Ausrüstungspflicht auf Transport-Staatsluftfahrzeuge).
- EUROCONTROL, wie Quelle 1, S. 3.
- Flightradar24: Multilateration (MLAT) (Funktionsprinzip der TDOA-Laufzeitmessung mit verteilten Empfängern).
- GitHub: Experiment V1: Ergebnisse der ersten Radar-Triangulation.
- GitHub: Experiment V2: Ergebnisse der verfeinerten Radar-Triangulation.
- GitHub: Experiment V3: Ergebnisse der Radar-Triangulation mit Burst-Filterung.
- GitHub: Experiment V5: Ergebnisse der Radarkalibrierung und Validierung.
- EUROCONTROL, wie Quelle 1, S. 15.
- ebd., S. 3 bis 4.
- ebd., S. 16.
- ebd., S. 22.
- ebd., S. 22 bis 23.
- EUROCONTROL: Standard Document for Surveillance Data Exchange, Part 5: Category 017 - Mode S Surveillance Coordination Function Messages (SUR.ET2.ST03.3111-SPC-02-00, Edition 1.3, 2009), Kap. 4.1 sowie Data Item I017/360.
- Google Maps: Berechneter Radarstandort Geilenkirchen (SI 10, 50,9512° N, 6,0274° E).
- Google Maps: Berechneter Radarstandort Nörvenich (SI 44, 50,8250° N, 6,6676° E).
- Google Maps: Berechneter Radarstandort Leeuwarden (SI 8, 53,2588° N, 5,5098° E).
- GitHub: Experiment V6: Ergebnisse des Mode-S-Trackings.
- AirNav Radar: Flugverlauf AE0582 / RCH5001 vom 15. November 2026.
- GitHub: Experiment V6: rekonstruierte Flugspur AE0582 / RCH5001.
- GitHub: V6 – rekonstruierte Flugspur AE1234 / RCH343.
- AirNav Radar: Flugverlauf AE1234 / RCH343 vom 14. November 2026.
- GitHub: Experiment V6: rekonstruierte Flugspur 781684.
- AirNav Radar: Flugverlauf 781684 vom 16. November 2026.